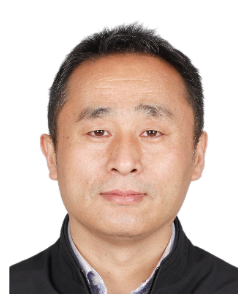
应用研究员 同专业博导 同专业硕导
性别:男
毕业院校:山东大学
学历:研究生(博士)毕业
学位:博士
所在单位:控制科学与工程学院
入职时间:2004-12
所属院系: 控制科学与工程学院
手机版
最后更新时间:..
点击次数:
所属单位:控制科学与工程学院
发表刊物:国际机械科学
论文编号:1787755545181315073
卷号:273
字数:6
是否译文:否
发表时间:2024-07
发布时间:2024-05-29
上一条:Manipulability Enhancement of Legged Manipulators by Adaptive Motion Distribution
下一条:Observer-Based State Feedback Model Predictive Control Framework for Legged Robots