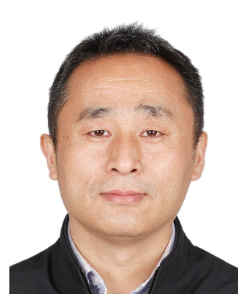
应用研究员 同专业博导 同专业硕导
性别:男
毕业院校:山东大学
学历:研究生(博士)毕业
学位:博士
所在单位:控制科学与工程学院
入职时间:2004-12
所属院系: 控制科学与工程学院
手机版
最后更新时间:..
点击次数:
所属单位:控制科学与工程学院
专利类型:发明
申请号:202310426375.3
发明人数:4
是否职务专利:否
申请日期:2023-04-17
公开日期:2025-03-21
授权日期:2025-03-21
发布时间:2025-07-09
上一条:一种工作在共振状态的无电缆系留超声机器人及控制方法
下一条:基于关节位置伺服的机器人足地交互力控制方法及系统