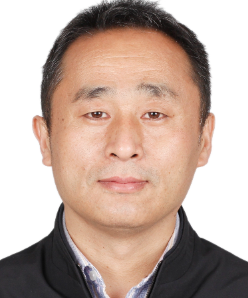
应用研究员 同专业博导 同专业硕导
性别:男
毕业院校:山东大学
学历:博士研究生毕业
学位:博士
所在单位:控制科学与工程学院
入职时间:2004-12
所属院系: 控制科学与工程学院
办公地点:千佛山校区4号教学楼212室
联系方式:
最后更新时间:..
发布时间:2026-10-20 点击次数:
国家自然科学基金重点项目:腿臂协同移动作业机器人基础理论与关键技术研究(91948201)。
主要研发人员 :路广林 博士
学术论文:
[1] Guanglin Lu,Teng Chen*,Xuewen Rong,Guoteng Zhang,Jian Bi,Jingxuan Cao,Han Jiang, Yibin Li*. Whole-Body Motion Planning and Control of a Quadruped Robot for Challenging Terrain. Journal of fields robot, v40, n6, p1657-1677
[2] Guanglin Lu, Teng Chen*, Aizhen Xie, Guoteng Zhang, Xuewen Rong*, Shijun Xiao, Yifan Zhang, Yibin Li*. Design and Control of a Multi-morphology Quadruped Robot with Dual-arm. IEEE/ASME Transactions on Mechatronics, 31(1), p 546-557, 2026.
[3] Guanglin Lu, Yifan Zhang, Teng Chen*, Xuewen Rong*, Guoteng Zhang, and Yibin Li. Planning and Control Framework for a Quadruped Robot With Changeable Configuration. Advanced Intelligent Systems, 8(2), 2026. 2.
发明专利:
[1] 荣学文、路广林、陈腾、刘其兵、张国腾、张帅帅、李明、李彬. 一种可变构型的四足机器人运动控制方法及系统. 专利号:202011302850.9.
[2] 荣学文,路广林,陈腾,张国腾,李贻斌,曹景轩,姜含,毕健. 可跨越大障碍物的四足机器人爬行态规划方法及系统. 专利号:202310426375.3.

